スペインのディーエイチエル・エクスプレス(DHL Express)は、マドリード空港バラハス(Barajas)の小包ハブで、フィジール(Fizyr)のビジョンと、エーダブリューエル(AWL)・ヴァンダーランデ(Vanderlande)のロボット誘導を本番運用しています。
ヴァンダーランデ公式がパイロットから本番までの経緯を伝え、ロッキングロボッツ(Rockingrobots)が2025年4月に事例をまとめています。フィジールは2026年2月10日付の記事で、マドリードでの数字を改めて示しています。
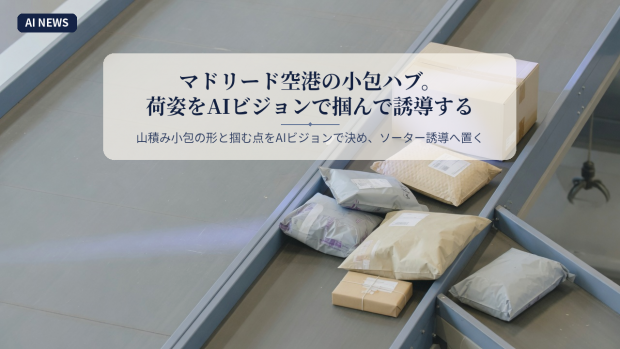
山積みの紙袋・ポリ袋・封筒を、AIビジョンが1個ずつ見分けて掴み、選別機(ソーター)へ渡す手前のベルトへ置くラインです。
ハブは1万4500平方メートルで、2018年に開業しました。ロボット・オート・インダクト(Robot Auto Induct)は、人が選別機へ荷物を載せていた位置に入り、2022年11月から本番です。連携側の呼び名はロシ(ROSI。RObotic SIngulation)です。
誘導(インダクション)は、山から荷物を取り、選別コンベヤへ1個ずつ乗せる作業です。紙袋・ポリ袋・封筒が混ざり、形も重さもまちまちです。人手の反復が多く、夜勤の人員確保が難しい場面もあります。
ヴァンダーランデはエーダブリューエルと試作し、ディーエイチエルがマドリードで検証しました。フィリプ・パクス(Filip Pax)は、ハブにもともとヴァンダーランデの選別機があり、つなぎ込みやすかった点を挙げます。目的のひとつは、他拠点へ広げる設計図を得ることです。
フィジールのビジョンが山の中の1個を見分け、形状とサイズを決めて、掴む順番・掴み方・掴む位置をロボットへ渡します。吸引カップの本数は形と重さで切り替え、大きい重い袋ならカップをすべて使い、置きベルトへ移して離します。黒い包装や、光る反射面も見分けます。
置いたあとにベルト上を撮像し、置きが成功したか、2個を同時に掴んでいないかを確認してから、本選別へ送ります。処理対象は薄い荷物(フライヤー)と、最大2キログラムの荷物です。能力は約1500個/時です。精度はヴァンダーランデが99%、フィジールが99.9%(1500個超/時)、ロッキングロボッツが99.99%と、出典ごとに言い方が分かれます。
フアン・カルロス・カレテロ(Juan Carlos Carretero)にとっての利点は、荷物ごとにほぼ個別の扱いができ、反復作業を減らせることです。ラファエル・マテウ(Rafael Mateu)は、商用便向けの処理が1日30トンから60トンへ増えた点を挙げます。同じ数字はヴァンダーランデのファストフォワード(Fast Forward)記事にも出てきます。ただし同記事の、最大5000個/時から2万4500個/時への増は、選別システム全体の能力です。ハブ全体の選別能力の説明で、ロボット単体の約1500個/時ではありません。
| 公表されている説明 | こちらで確認できていないこと |
|---|---|
| マドリード空港ハブにロボット・オート・インダクト。フィジールビジョン。エーダブリューエル・ヴァンダーランデ連携。2022年11月本番(ヴァンダーランデ) | 本番後の稼働率・故障率の第三者監査 |
| 薄い荷物(フライヤー)・最大2kg。約1500個/時(各ソース) | 計測条件(ピーク/平均)の監査 |
| 精度99%(ヴァンダーランデ)/99.9%(フィジール)/99.99%(ロッキングロボッツ) | 定義の差・第三者測定 |
| ビジョンが形状・掴む順番・掴み方・掴む位置を指示。吸引カップ数を切替。黒・反射面も識別(ヴァンダーランデ) | 学習データ規模・誤把持率の独立測定 |
| 置き後画像で置成功と二重取りを確認(ヴァンダーランデ) | 二重取り検出の再現条件 |
| 商用便向け30→60トン/日(マテウ/各ソース)。ハブ全体は最大5000→2万4500個/時(ファストフォワード) | トン増のうちロボット単体の寄与割合 |
返品センターの袋・箱・緩衝材が混ざる投入口、病院・ラボの形状違いキットを1列に並べる手前など、形がそろわない荷物をベルトへ1個ずつ乗せる現場があります。置き後の画像で二重取りを見る流れは、選別機全体を入れ替えなくても、誘導の手前だけに載せられます。
山の1個をビジョンで見分け、掴む位置と吸引カップの本数を決めてベルトへ置きます。置き後の画像で二重取りを弾いてから本選別へ渡します。